
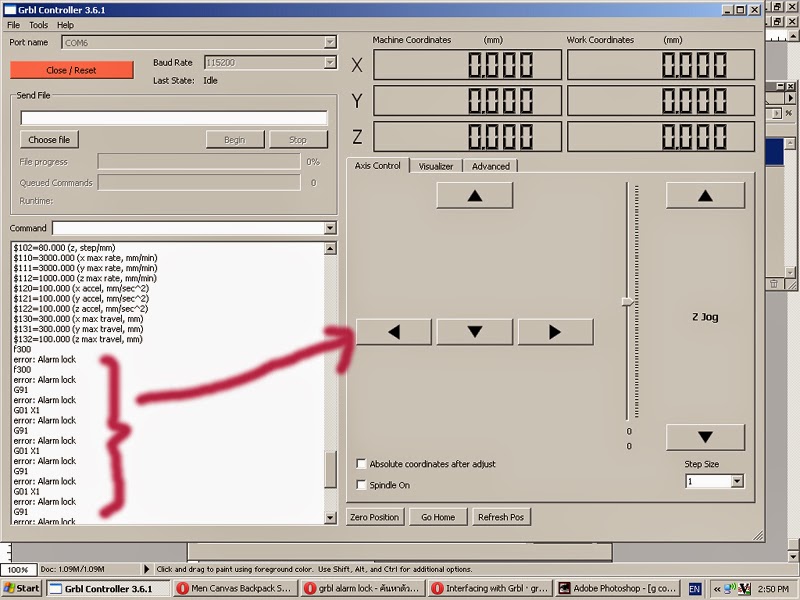
ทำไมต้องรู้จัก error code ของ GRBL
GRBL ตอบกลับทุกคำสั่งที่ส่งเข้าไป ถ้าคำสั่งผิดหรือสภาพเครื่องไม่พร้อม มันจะตอบ error:N กลับมาเป็นตัวเลขล้วน ๆ ไม่มีคำอธิบาย หลายคนจึงเห็น error:9 บนหน้าจอแล้วไม่รู้ว่าต้องไปแก้ตรงไหน บทความนี้แปลความหมาย 38 รหัสมาตรฐานของ GRBL 1.1 เป็นภาษาไทย พร้อมบอกสาเหตุจริงและวิธีแก้ที่ทำได้หน้างาน ใช้คู่กับหน้า GRBL ของเครื่อง Mini CNC ที่คุณมีอยู่ได้เลย
รหัสทั้ง 38 ตัวในบทความนี้ตรงกับไฟล์ error_codes_en_US.csv ใน repository ทางการ gnea/grbl ซึ่งเป็นเวอร์ชัน GRBL 1.1 ขึ้นไป — ถ้าเครื่องคุณยังใช้ 1.0 อยู่ ตัวเลขรหัสจะต่างกันบ้าง ให้ดูคอลัมน์ “ความหมาย” เป็นหลัก
อ่านค่า error ยังไงให้ไว
ก่อนอ่านตารางยาว ๆ ให้จำหลักการ 3 ข้อนี้ก่อน เพราะช่วยตัดปัญหาได้เกินครึ่ง
- error:1 - error:3 = ปัญหาอยู่ที่ “ตัวคำสั่ง” ไม่ใช่ที่เครื่อง — มักเกิดจากไฟล์ G-code เสีย หรือก๊อปคำสั่งมาแล้วขาดตัวอักษร
- error:8, 9, 15 = เครื่อง ไม่พร้อม ให้ย้ายไปสถานะ Idle ก่อน (กดปุ่ม Reset /
$Xปลดล็อก) แล้วสั่งใหม่ - error:20 ขึ้นไป = คำสั่ง G-code ตัวนั้น GRBL ไม่รู้จัก ไม่รองรับ หรือเขียนผิดไวยากรณ์ — ต้องแก้ที่ไฟล์ ไม่ใช่ที่เครื่อง
? เคล็ดลับ: พิมพ์ $$ เพื่อดูค่าตั้งทั้งหมด พิมพ์ $G เพื่อดูว่าเครื่องกำลังอยู่ในโหมดไหน (G0/G1, G90/G91, ระบบพิกัดอะไร) และพิมพ์ $# เพื่อดูพิกัดชดเชย — สามคำสั่งนี้ตอบคำถามได้เกือบทุกครั้งก่อนจะไปดูรหัส error
ตารางรหัส error ทั้ง 38 ตัว
กลุ่มที่ 1 — คำสั่งผิดรูปแบบ (1-3)
| รหัส | ข้อความ GRBL | สาเหตุและวิธีแก้ |
|---|---|---|
| 1 | Expected command letter | GRBL หาตัวอักษรนำหน้าคำสั่งไม่เจอ เช่นส่ง 100 เฉย ๆ หรือ X10 โดยไม่มี G-code กำกับ แก้: ตรวจว่าแต่ละบรรทัดเริ่มด้วยตัวอักษร (G, M, X, Y, Z, F, S, $) |
| 2 | Bad number format | ตัวเลขหลังตัวอักษรขาดหายหรือผิดรูป เช่น G21X หรือ F1.2.3 แก้: ตรวจจุดทศนิยมและตัวเลขที่ตามหลังตัวอักษรทุกตัว |
| 3 | Invalid statement | คำสั่งระบบ $ ที่ GRBL ไม่รู้จัก เช่น $ABC หรือเฟิร์มแวร์รุ่นเก่าไม่รองรับคำสั่งใหม่ แก้: ดูรายการ $$ ว่ามีคีย์นั้นจริง และอัปเดตเฟิร์มแวร์ถ้าจำเป็น |
กลุ่มที่ 2 — ค่าตั้งค่าและฮาร์ดแวร์ (4-7)
| รหัส | ข้อความ GRBL | สาเหตุและวิธีแก้ |
|---|---|---|
| 4 | Value < 0 | ใส่ค่าติดลบในช่องที่ต้องเป็นบวก เช่น $100=-250 แก้: ค่าอัตราเร็ว/สะสม (steps/mm, max rate, acceleration) ต้องเป็นบวกเสมอ ส่วนทิศทางกลับกันใช้ $3 (invert direction) |
| 5 | Setting disabled | สั่ง Homing ($H) แต่ยังไม่ได้เปิดฟังก์ชัน homing แก้: ตั้ง $22=1 ก่อน (ระวัง: ต้องเดินสายลิมิตสวิตช์ให้ครบ 3 แกนก่อน ไม่งั้นเครื่องจะวิ่งชน) |
| 6 | Value < 3 usec | ตั้งเวลาพัลส์สเต็ป ($0) สั้นกว่า 3 ไมโครวินาที แก้: ใช้ $0=10 เป็นค่าเริ่มต้น (ไดรเวอร์ TB6600/DM542 ส่วนใหญ่ใช้ 5-10 usec) |
| 7 | EEPROM read fail. Using defaults | อ่านค่าที่จำไว้ใน EEPROM ไม่ได้ GRBL จึงคืนค่าโรงงานให้ แก้: ตั้งค่า $$ ใหม่ทั้งชุดแล้วเก็บไว้เป็นไฟล์สำรอง — ถ้าเกิดซ้ำบ่อยอาจเป็นบอร์ดเริ่มเสีย |
กลุ่มที่ 3 — เครื่องไม่พร้อม / ความปลอดภัย (8-10, 13)
| รหัส | ข้อความ GRBL | สาเหตุและวิธีแก้ |
|---|---|---|
| 8 | Not idle | สั่งคำสั่ง $ ขณะเครื่องยัง RUN หรือ JOG อยู่ แก้: รอให้สถานะเป็น Idle ก่อน หรือกด Stop/Pause ให้จบงาน |
| 9 | G-code lock | เครื่องอยู่ในสถานะ Alarm หรือ Jog จึงไม่รับ G-code แก้: หาสาเหตุ Alarm (มักเป็นลิมิตชนหรือ homing ยังไม่ทำ) แล้วปลดด้วย $X หรือรีเซ็ต |
| 10 | Homing not enabled | เปิด Soft limit ($20=1) แต่ยังไม่เปิด Homing แก้: ตั้ง $22=1 ก่อน แล้วจึงเปิด $20 |
| 13 | Check Door | เซนเซอร์ประตูนิรภัยทำงาน (เฉพาะเครื่องที่ติดตั้ง) แก้: ปิดประตูให้สนิทแล้วกด Resume — อย่าตัดเซนเซอร์ทิ้ง |
กลุ่มที่ 4 — ขีดจำกัดการเคลื่อนที่ (11, 12, 14-17)
| รหัส | ข้อความ GRBL | สาเหตุและวิธีแก้ |
|---|---|---|
| 11 | Line overflow | บรรทัดคำสั่งยาวเกิน 80 ตัวอักษร (ข้อจำกัดของ GRBL) บรรทัดนั้นไม่ถูกรัน แก้: ตัดคอมเมนต์ (ข้อความหลัง ; ) ออก หรือแบ่งคำสั่งเป็นหลายบรรทัด |
| 12 | Step rate > 30kHz | ค่าตั้งทำให้ความถี่พัลส์เกิน 30 kHz ที่ Arduino Uno รับไหว แก้: ลด $110/$111/$112 (max rate) ลง หรือลด steps/mm ถ้าตั้งเกินจริง |
| 14 | Line length exceeded | บรรทัด build info หรือ startup line ยาวเกินที่ EEPROM เก็บได้ แก้: ย่อข้อความ $N0/$N1 ให้สั้นลง |
| 15 | Travel exceeded | Jog ออกนอกระยะที่ตั้งไว้ใน Soft limit แก้: ตรวจ $130/$131/$132 (max travel) ให้ตรงกับระยะจริงของเครื่อง หรือตั้ง Home ใหม่ |
| 16 | Invalid jog command | คำสั่ง Jog ไม่มี = หรือใส่ G-code ที่ห้ามปน แก้: รูปแบบที่ถูกคือ $J=G91X10F500 |
| 17 | Setting disabled | เปิด Laser mode ($32=1) แต่ขาดสัญญาณ PWM แก้: ต่อขา PWM ของสปินเดิล/เลเซอร์ให้ถูก และตรวจว่าเฟิร์มแวร์เปิด VARIABLE_SPINDLE ไว้ |
กลุ่มที่ 5 — G-code ที่ GRBL ไม่รับ (20-38)
กลุ่มนี้คือเจอบ่อยที่สุดเวลานำไฟล์จาก CAM เข้ามา แล้วโปรแกรมสร้าง G-code ที่ GRBL ไม่รองรับ
| รหัส | ข้อความ GRBL | สาเหตุและวิธีแก้ |
|---|---|---|
| 20 | Unsupported command | GRBL ไม่รู้จักคำสั่งนั้น เช่น G-code เฉพาะเครื่อง Haas/Fanuc หรือ G-code ของ CNC รุ่นใหญ่ แก้: เลือก post-processor แบบ GRBL ในโปรแกรม CAM |
| 21 | Modal group violation | ใส่คำสั่งที่อยู่กลุ่มเดียวกันซ้ำในบรรทัดเดียว เช่น G0 G1 X10 แก้: เหลือเพียงคำสั่งเดียวต่อกลุ่ม motion |
| 22 | Undefined feed rate | มีคำสั่งตัด (G1/G2/G3) แต่ยังไม่เคยกำหนด F เลย แก้: ใส่ F500 ก่อน หรือตั้งในไฟล์ตั้งแต่หัวงาน |
| 23 | Invalid gcode ID:23 | คำสั่งนั้นต้องใช้จำนวนเต็ม (เช่น M6 T1) แต่ได้ค่าทศนิยม แก้: ตรวจค่า tool number / line number ให้เป็นจำนวนเต็ม |
| 24 | Invalid gcode ID:24 | มีคำสั่งที่ใช้แกนพิกัดเกินหนึ่งคำสั่งในบรรทัดเดียว แก้: แยกเป็นคนละบรรทัด |
| 25 | Invalid gcode ID:25 | เขียนตัวอักษรซ้ำในบรรทัดเดียว เช่น X10 X20 แก้: ให้เหลือค่าเดียวต่อแกน |
| 26 | Invalid gcode ID:26 | คำสั่งที่ต้องมีพิกัด แต่ไม่มีแกนใดเลย เช่น G0 F500 แก้: เติมแกน เช่น G0 X10 Y10 |
| 27 | Invalid gcode ID:27 | ค่า N (หมายเลขบรรทัด) ผิดรูปแบบ แก้: ใช้ N10, N20 เป็นจำนวนเต็ม หรือตัด N ออกทั้งหมด |
| 28 | Invalid gcode ID:28 | คำสั่งขาดค่าที่จำเป็น เช่น G4 (dwell) ไม่มี P แก้: เติมค่าให้ครบ เช่น G4 P1 |
| 29 | Invalid gcode ID:29 | ใช้ระบบพิกัด G59.x ซึ่ง GRBL ไม่รองรับ แก้: ใช้ G54-G56 เท่านั้น หรือตั้งงานใหม่ใน G54 |
| 30 | Invalid gcode ID:30 | ใช้ G53 (machine coordinate) คู่กับโหมดที่ไม่ใช่ G0/G1 แก้: ใช้ G53 เฉพาะตอน G0 หรือ G1 |
| 31 | Invalid gcode ID:31 | มีพิกัดแกนในบรรทัดที่ไม่มีคำสั่งใดใช้แกนนั้น เช่น M3 S1000 X10 แก้: ตัดพิกัดส่วนเกินออก |
| 32 | Invalid gcode ID:32 | G2/G3 ต้องมีพิกัดอย่างน้อยหนึ่งแกนในระนาบ แก้: เติม X หรือ Y ให้ครบ |
| 33 | Invalid gcode ID:33 | จุดปลายของคำสั่งเคลื่อนที่ผิด เช่นติดลบเกิน soft limit แก้: ตรวจพิกัดปลายทาง |
| 34 | Invalid gcode ID:34 | ค่ารัศมีของส่วนโค้ง (R) ผิด — มักเล็กกว่าครึ่งระยะห่างระหว่างจุด แก้: ใช้ I/J แทน R หรือแก้รัศมีให้พอดี |
| 35 | Invalid gcode ID:35 | G2/G3 ขาด I และ J (จุดศูนย์กลางส่วนโค้ง) แก้: เติม I.. J.. หรือใช้ R |
| 36 | Invalid gcode ID:36 | มีค่าตัวเลขที่ไม่มีคำสั่งใดใช้ เช่น G21 100 แก้: ตัดค่าที่ลอยเกินออก |
| 37 | Invalid gcode ID:37 | ใช้ G43.1 (dynamic tool length offset) แต่ไม่ได้กำหนดแกน tool length ไว้ แก้: ตั้งค่าแกนใน config ของเฟิร์มแวร์ หรือตัด G43.1 ออกถ้าไม่ใช้ ATC |
| 38 | Invalid gcode ID:38 | หมายเลขเครื่องมือ (tool) เกินค่าที่รองรับ แก้: ใช้หมายเลขที่ GRBL รองรับ หรือใช้ระบบ fix tool แทน |
กับดักที่เจอจริงหน้างาน
| อาการที่เห็น | สาเหตุจริง | วิธีแก้ |
|---|---|---|
ไฟล์ G-code วิ่งได้ครึ่งทางแล้ว error:9 ต่อเนื่อง | มีลิมิตสวิตช์ชนระหว่างกัด หรือสปินเดิลสร้างสัญญาณรบกวนจนลิมิตทริป | ปลด $X แล้วหาสาเหตุสัญญาณรบกวน — เดินสายสัญญาณแยกจากสายสปินเดิล ใส่ตัวกรอง หรือต่อ pull-up |
error:20 ทุกครั้งที่เริ่มงาน | CAM export เป็น G-code เฉพาะเครื่องอุตสาหกรรม (มี G28, G43, M6) | เปลี่ยน post-processor ใน ArtCAM/FreeCAD เป็น GRBL และปิดฟังก์ชัน tool change |
error:22 หลังหยุดงานแล้ว Resume | โปรแกรมส่ง G1 มาใหม่ แต่ไม่มี F ในบล็อกนั้นและไม่เคยตั้ง F มาก่อน | ใส่ F ทุกครั้งที่เรียก G1 ด้วยมือ หรือปล่อยให้ sender จัดการ resume แทน |
กัดได้แต่ขนาดไม่ตรง ลองแก้ $100 แล้วขึ้น error:4 | พิมพ์ค่าติดลบ เพราะเข้าใจผิดว่าใช้ค่าลบกลับทิศ | ค่าทั้งหมดต้องเป็นบวก กลับทิศใช้ $3 (invert direction mask) |
กด Homing แล้วเครื่องไม่ขยับ ขึ้น error:5 | Homing ยังไม่เปิด ($22=0) | ตั้ง $22=1 — แต่ต้องเดินสายลิมิตให้ครบก่อน ไม่งั้นเครื่องวิ่งชนขอบ |
ตั้งค่าใหม่แล้วรีสตาร์ท ค่ากลับเป็นค่าเดิม + error:7 | EEPROM บนบอร์ดเริ่มเสีย | สำรองค่าด้วย $$ ไว้ในไฟล์ แล้วเปลี่ยนบอร์ดถ้าเกิดซ้ำ |
สรุป
- เห็น
error:Nให้เปิดตารางในหัวข้อที่ตรงกลุ่มก่อน ไม่ต้องเดา - รหัส 1-3 คือคำสั่งผิด, 4-7 คือค่าตั้ง/ฮาร์ดแวร์, 8-17 คือเครื่องไม่พร้อม/เกินขีดจำกัด, 20-38 คือ G-code ที่ GRBL ไม่รับ
- ก่อนแก้ทุกครั้งให้สั่ง
$$(ค่าทั้งหมด),$G(โหมดปัจจุบัน),$#(พิกัดชดเชย) แล้วเก็บค่าไว้เป็นไฟล์สำรอง - ถ้าเจอ error ที่ไม่ใช่ 38 ตัวนี้ (เช่น error:100 ขึ้นไป) นั่นคือ error จาก sender หรือโปรแกรม CAM ไม่ใช่จาก GRBL ให้ดูคู่มือโปรแกรมนั้น
ช่องทางการติดต่อ PanmaneeCNC
- LINE ID: panmaneecnc
- โทรศัพท์: 086-3762072
- อีเมล:
This email address is being protected from spambots. You need JavaScript enabled to view it. - Facebook: PanmaneeCNC
- YouTube: @PanmaneeCNC